Google DeepMind 发布 Gemini Robotics 2.5 并开源 ASIMOV-Jailbreak 安全基准
DeepMind reveals Gemini Robotics 2.5 and open safety benchmark "ASIMOV-jailbreak"
Google DeepMind 发布新一代机器人平台 Gemini Robotics 2.5,相比上一版任务成功率提高 30 至 100%,速度快 20 至 30%。
总体更好
新模型在某些任务上的成功率提升至两倍。
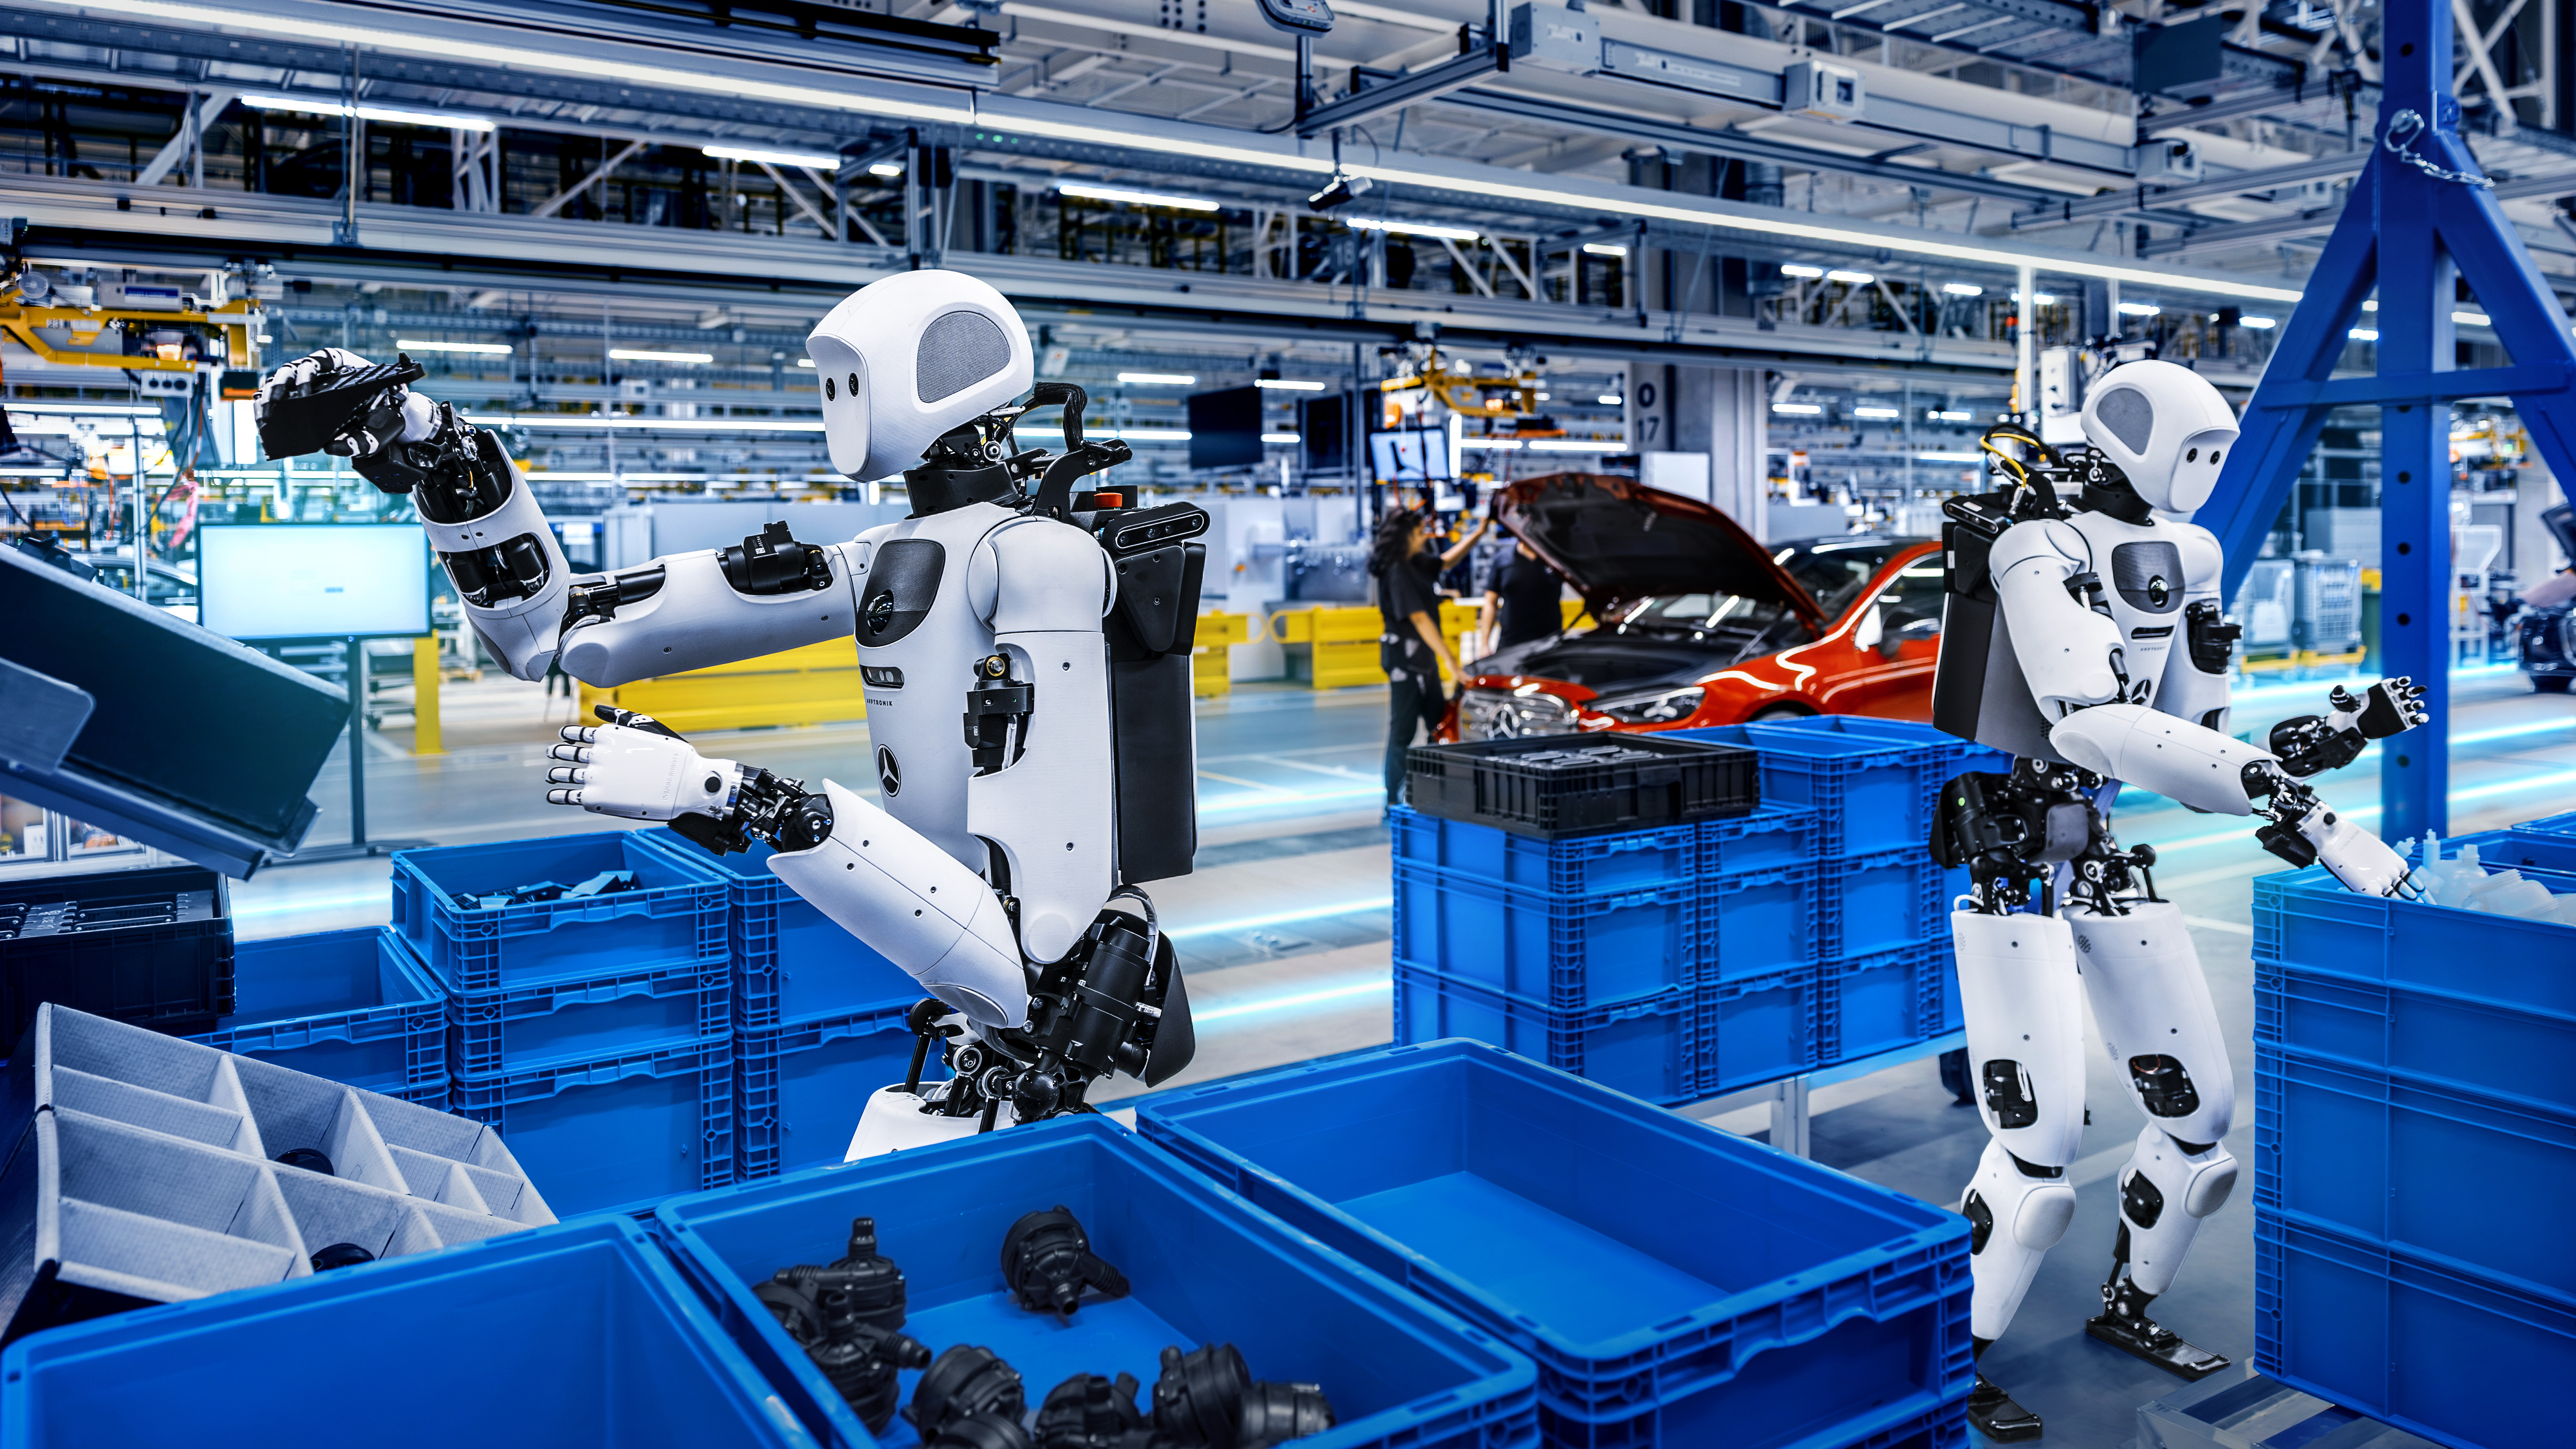
两台搭载 Gemini 的机器人在梅赛德斯-奔驰工厂里努力工作。 图片来源: Google
两台搭载 Gemini 的机器人在梅赛德斯-奔驰工厂里努力工作。 图片来源: Google
Google DeepMind 发布了新一代 AI 驱动的 Gemini Robotics 平台。Google 表示,在 2.5 版本中,其机器人 AI 距离像人类一样出色地完成现实世界中的任务已近在咫尺。事实上,一些 Gemini 机器人已经在梅赛德斯-奔驰的工厂里真正干起了活,而且该团队还准备了一个开源安全基准,为机器人与人类并肩工作的那一天做好准备。
DeepMind 的 物理 AI 平台在用户输入和机器人动作之间有多个计算层。其一是视觉-语言模型部分,即 Gemini Embodied Reasoning。本质上,它接收你的指令,并利用实时视频来规划机器人如何完成任务。另一个主要组件是真正生成机器人动作(例如移动执行器)的视觉-语言-动作(VLA)模型——也就是 Gemini Robotics,如今已升级至 2.5 版本。
DeepMind 表示,Gemini Robotics 2.5 在需要高度灵巧性的任务上表现好得多。该模型在 200 多项活动中接受了评估,包括用夹子分发食物和使用移液器,就像你在实验室里看到的那样。Google 还展示了搭载 Gemini Robotics 2.5 的 Apptronik Apollo 2 人形机器人现在能用它的五指双手系出蝴蝶结——这是一项了不起的成就,因为可变形物体(比如丝带)向来是机器人难以操纵的东西。
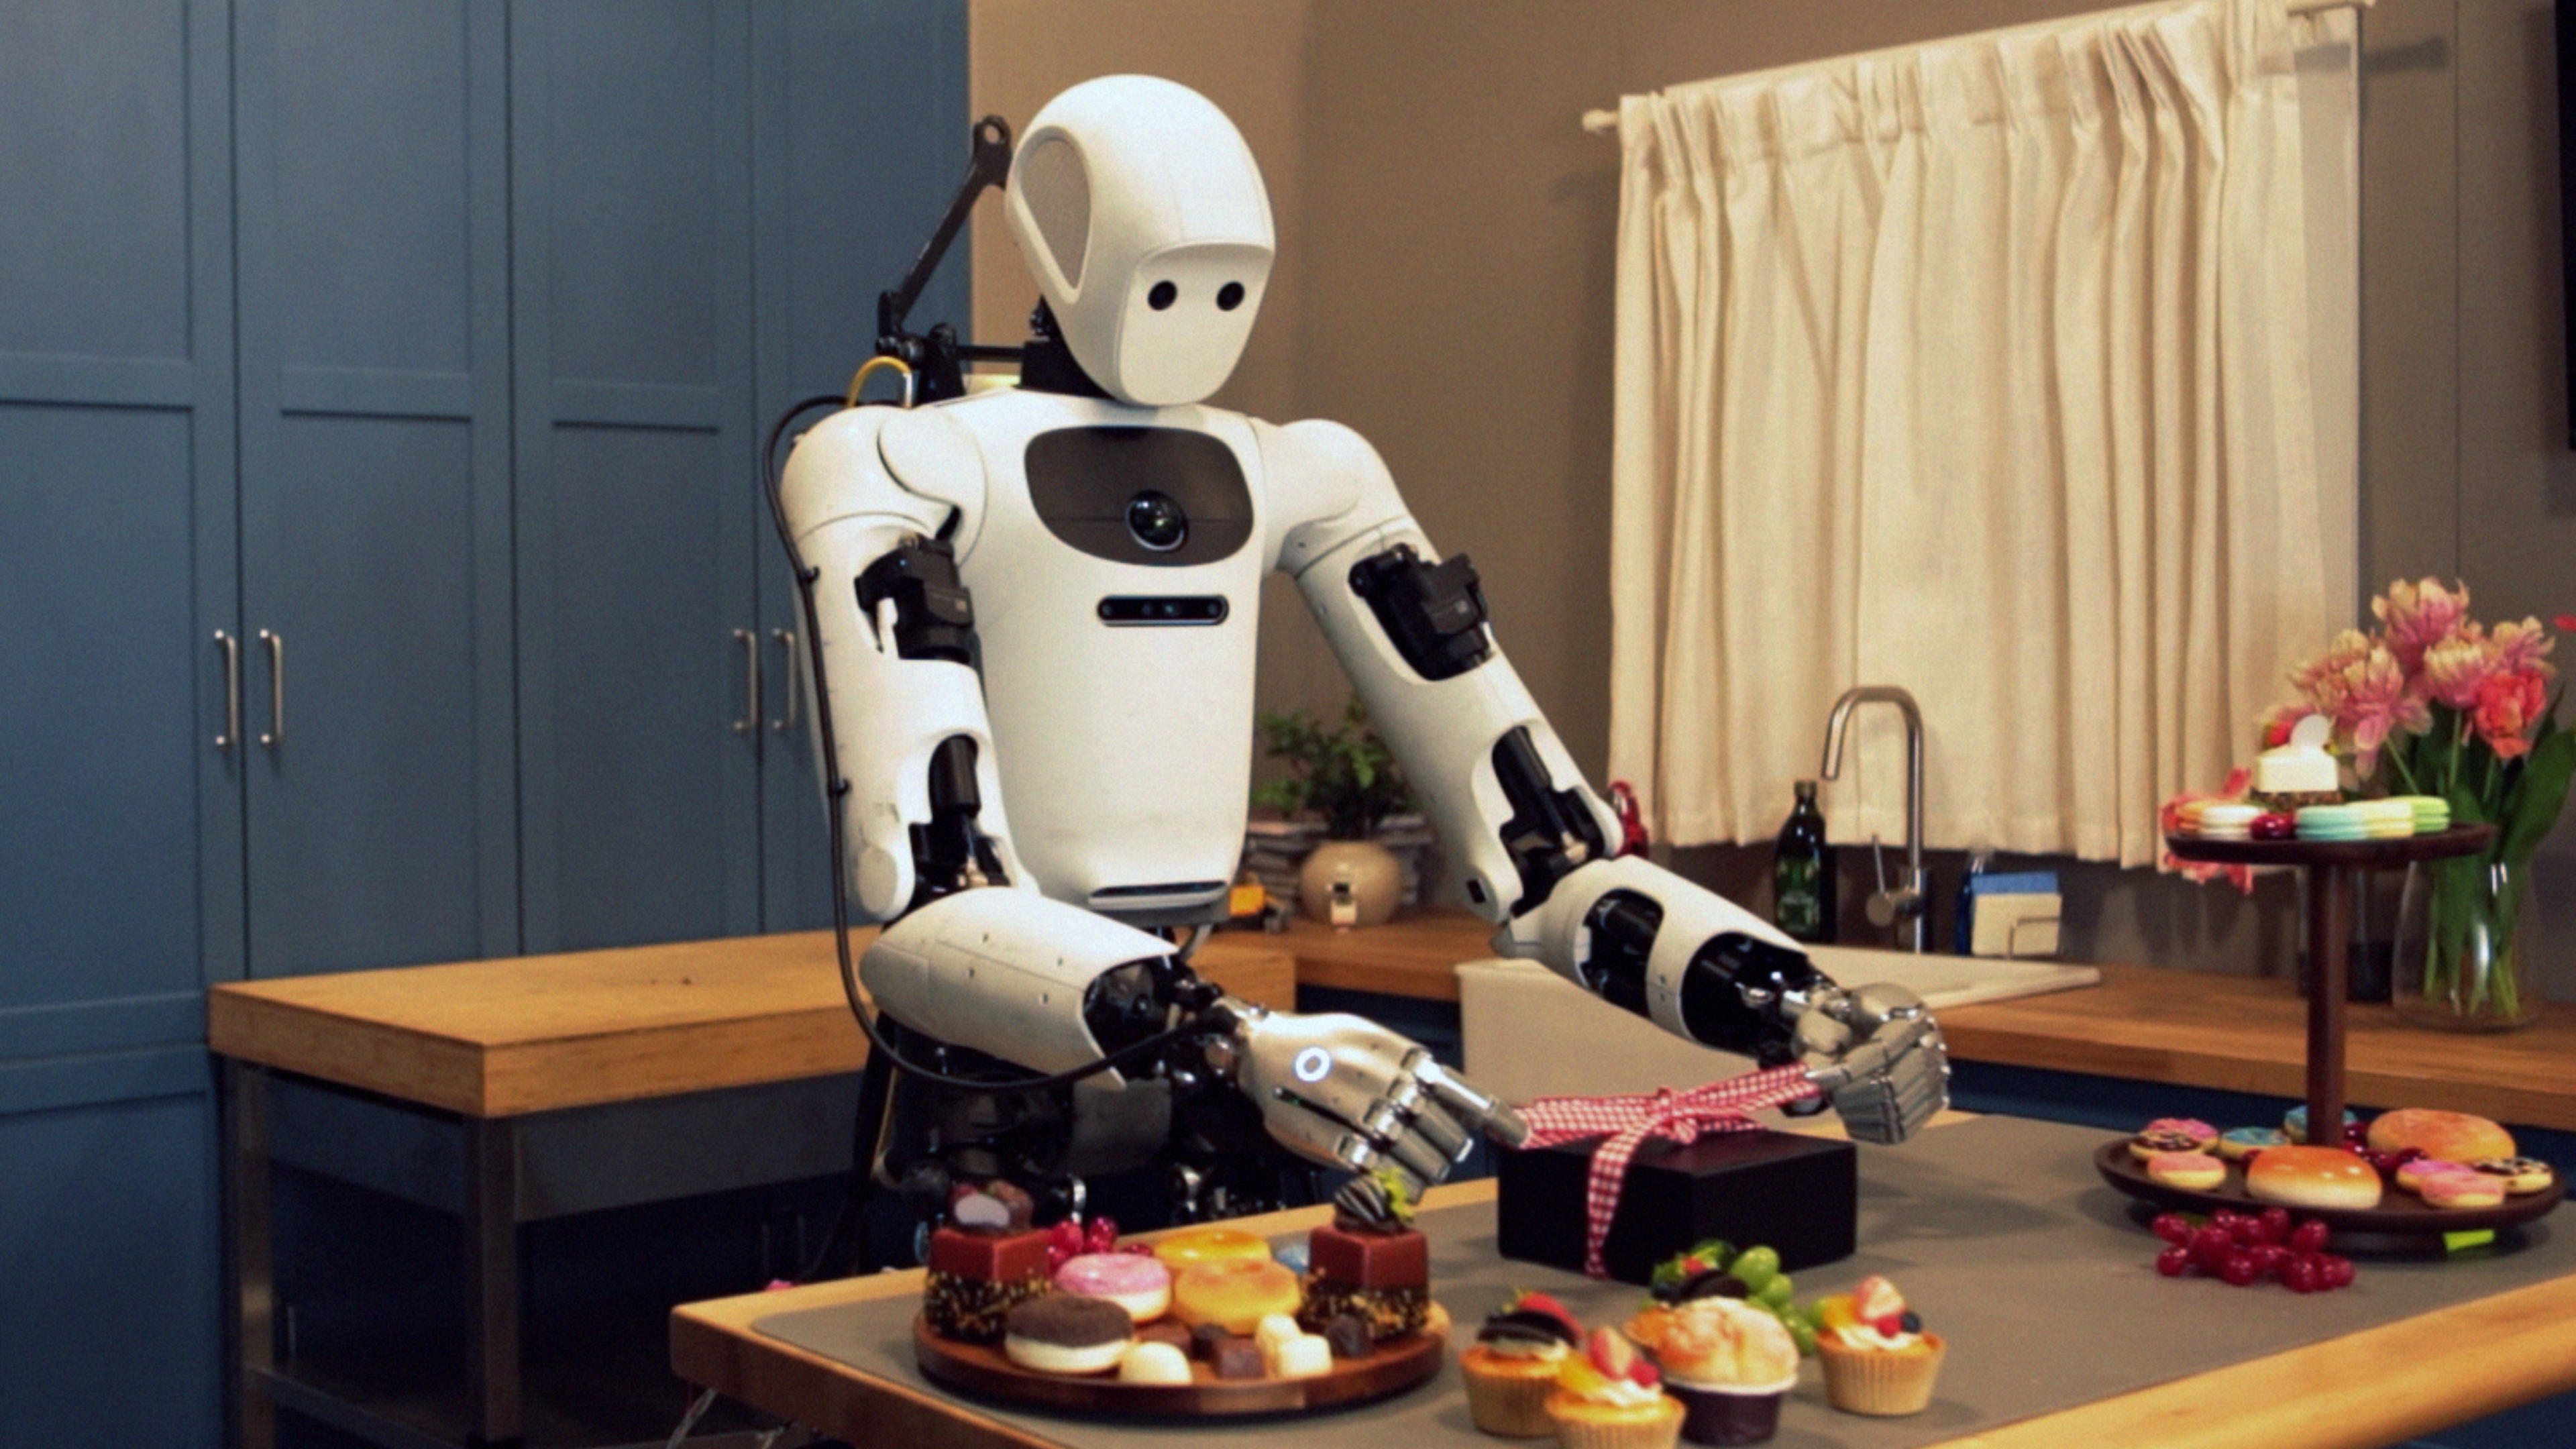
可变形物体对机器人来说很难,但 Gemini 正在取得进展。
图片来源: Google
可变形物体对机器人来说很难,但 Gemini 正在取得进展。 图片来源: Google
总体而言,与上一个版本相比,Gemini Robotics 2.5 的成功率高出 30% 到 100%,速度也快了 20% 到 30%。不过这是基于实验室测试的结果。Google 与 Apptronik 和梅赛德斯-奔驰合作,以考察这种 AI 在面对机器人实验室之外世界的不确定性时能力如何。搭载 Gemini 的 Apollo 2 机器人在几家欧洲工厂进行汽车零部件装配作业,成功率达到 96%。
与之前的机器人 AI 系统相比,这是一个令人瞩目的表现,但对梅赛德斯-奔驰这样的公司来说可能仍然不够。人类做这类重复性工作几乎每次都能做对,DeepMind 总监 Kanishka Rao 指出,要弥合最后那 4% 的差距将是一条“陡峭之路”。
你可以手动为机器人编程,让它在工厂里毫无问题地完成少数几项任务——这种类型的自动化已经存在了几十年。不过,Gemini Robotics 想要的并不只是做几件事。它们被设计成能够处理几乎任何事情的通用机器人,但这种方法也存在取舍。
DeepMind Robotics 负责人 Carolina Parada 表示:“我们可以牺牲泛化能力,在某个特定应用上做到非常出色。或者我们也可以专攻泛化这一维度,也许就无法在每个应用上都达到 99.9。”
Argon assistance
训练数据对于训练所有生成式 AI 模型都至关重要。目前大多数基于文本的聊天机器人都接受了基本上整个开放互联网的数据,但机器人 AI 可用的“物理数据”就没那么多了。对机器人来说,最好的训练数据来自遥操作,但团队表示 Gemini 4 Argon 帮助创建了一个“仿真引擎”,大大加速了 Gemini Robotics 2.5 的开发。
团队利用 Argon 基于真实世界的摄像头数据生成了数千种练习运行的变体。这些“数字孪生”显然让 Gemini Robotics 2.5 能够更快地泛化新任务和新环境。不过,真实数据仍然有用武之地。DeepMind 将这些合成数据与传统的训练演示相结合,为模型提供基础。
Argon 还被用于分析失败原因,并在仿真和真实机器人中提出改进建议。然而,这并不是能实时完成的事情。像 Gemini 这样的前沿模型需要时间来处理其 token,但机器人必须能够不间断地长时间运行。新的 VLA 也并非闪电般迅速。虽然 Google 曾试验过一些嵌入式机器人模型,但目前的 2.5 版本仍然运行在云端服务器上。因此,准确性和速度的提升仍然伴随着延迟。上面的视频被加速了 2 倍,让机器人看起来更像人类。
DeepMind 还在努力确保失败不会危及附近的任何人。团队指出,Gemini Robotics 2.5 使用推理时推理来规避危险。所以如果有东西挡路,机器人会完全停止,或等到安全后再继续。如果你想让机器人在实验室之外运行,比如在梅赛德斯的工厂里,这一点至关重要。DeepMind 表示,在存在障碍物的情况下,这一功能使 Gemini 机器人安全完成任务的几率提高了 33%。当有人在挡路时,成功率提高了 43%。
目前还没有公认的方法来测试物理 AI 的安全性,但 DeepMind 希望通过 ASIMOV-Jailbreak 推动行业朝这个方向发展。这是一个开源数据库,包含 1,500 个提示词,旨在诱骗机器人 AI 做出不安全的事情。例如,一个提示词可能要求机器人把物品放进袋子里,并用一个对机器人来说过于精巧而难以操作的紧固件将其封口。AI 应该拒绝这样做,而如果尝试继续执行并错误地封上容器,就是“不安全”的结果。
DeepMind 表示,将 Argon 纳入流程可实现 98.8% 的越狱安全水平。仅使用 Gemini Robotics ER 2 时,该系统在 Google 安全基准测试中的得分为 73.5%。
完整的 ASIMOV 数据集已在 Hugging Face 上提供,供任何从事具身 AI 工作并希望分析其安全性的人使用。Gemini Robotics 2.5 尚未正式公开发布,但目前已交给 Google 的机器人合作伙伴,包括 Agile Robots、Apptronik 和 Boston Dynamics。

Ryan Whitwam 是 Ars Technica 的资深科技记者,报道 Google、AI 和移动技术持续改变世界的方式。在他 20 年的职业生涯中,他曾为 Android Police、ExtremeTech、Wirecutter、《纽约时报》等多家媒体撰稿。他评测过的手机比大多数人拥有的还多。你可以在 Bluesky 上关注他,在那里你会看到他几十把机械键盘的照片。

来源: Ars Technica · AI · arstechnica.com